节目简介
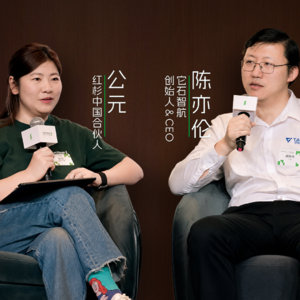
来源:小宇宙本期,它石智航创始人兼CEO陈亦伦与红杉公元展开对谈,从自动驾驶走到通用机器人,重新回答“具身智能到底是不是一个真正的大赛道”。在这场对谈中,我们将听到陈亦伦系统复盘他对机器人的几个核心判断:为什么机器人必须从一开始就走端到端路线?为什么遥操作不是通向大模型的终局?为什么触觉决定了“最后一厘米”的成败?以及具身智能的商业化为什么要从线束这样的具体场景切入……
更重要的是,这不只是一场关于技术路线的讨论,它也指向一个更大的问题:如果AGI真要进入现实世界、改变现实世界,它就必须拥有身体——Action is All You Need。
* 陈亦伦 它石智航创始人&CEO
* 公元 红杉中国合伙人
* 02:03-03:04 开端:从自动驾驶出发,他为什么最终选择通用机器人?
* 03:06-04:20 清华一年的“等待期”:机器人,究竟是不是一个值得长期下注的大赛道?
* 04:24-07:15 关于坚持与动摇:那些曾经深信不疑的判断,后来为什么被自己推翻?
* 07:18-08:55 具身智能的“泡沫”在哪里:当行业过度关注方法供给,谁还在追问问题本身?
* 08:59-11:04 自动驾驶与机器人的分野:为什么机器人必须从第一天起就 AI Native?
* 11:07-14:35 遥操作为什么走不通:1000万小时,才是通向机器人大模型的数据门槛
* 14:39-16:50 关于上限:用人类数据训练,会不会把机器人的上限锁在人类身上?
* 16:56-19:30 机器人的next token prediction 找到了吗:具身智能的统一范式,究竟应该是什么?
* 19:36-21:05 微弱的星火:最不经意的小动作,为什么反而藏着最宝贵的人类智慧?
* 21:09-26:10 为什么做机器人必须全栈自研:具身智能本质上是一套系统工程
* 26:13-28:25 视觉+触觉为什么是必选项:机器人是接触系统,失败往往发生在最后一厘米
* 28:29-31:55 具身智能的商业出口在哪里:为什么石智航选择从线束切入?
* 32:00-34:25 错位竞争优势:为什么说,数据挖掘是中国队的结构性优势?
* 34:28-35:50 最终畅想:自动驾驶已“满地跑”,机器人能在2030年走到哪一步?
* 35:54-39:16 AGI为什么必须有身体:Action is All You Need
小宇宙热评
共 6 条 · 按点赞排序-
2
梁康乐 TOP 1
· 天津
想问一下公元老师,如果端到端是机器人的最终解的话,您觉得大概需要多少年可以达到这个目标
-
1
量子超侠 TOP 2
· 北京
感觉AI和具身智能都适合单点超人的思路,期待百花齐放!
-
 1
飞行卷饼 TOP 3
· 上海
非常棒的访谈主持人非常专业,感谢
-
 1
Tonixo
· 江苏
主持人别说夹英文行不行 发音好Saxy
-
 0
Suuuuvi
· 广东
这期播客回声好重
-
0
云天水瓶
· 北京
我觉得梁文锋的说法在现在这个时点其实更有意义,如果在模型架构上有新的调整,AI真的能通过少量的知识理解规律,那物理AI数据不足的问题是不是也解决了?换句话说,现在用最容易获取的数据争取实现AGI,提升AI的理解能力比去做全、做大物理数据规模或者单独开发一个物理模型更有意义。